3D-PRT16)ArduinoドライバやRepetier-Hostをインストールする。
2016.05.03
本体が概ね出来上がってきたところで、
流れが調整に移っていくわけですが、
その前に準備しなくてはならないことがあります。
それは制御ソフトのインストールです。
パソコンから3Dプリンターを制御できなければ意味がありません。
ウチでは主にWinodwsを使っているので、Windowsの環境を整えて行くことにします。
(ゆくゆくは古いB5ノートあたりにLINUXを入れた専用PCを用意してあげたいですね。)
必要なソフトは
・Arduinoから提供されているツール(ドライバー含む)
・3Dプリンターを制御するアプリ(Repetier-Host)
の2つ。どちらも無償アプリです。
では順を追ってインストールしていきましすよ。
<Arduinoツール(Arduino IDE統合開発環境)>
PCとArduino基板への接続、プログラム開発支援や、
基板への書き込みなどがこのツールを入れることで可能になります。
最新版のツールは
https://www.arduino.cc/en/Main/Software
ここで見つかります。
Windows版はインストーラー版と、そうで無い物があるのですが、
簡単に終わらせたいので「Windows Installer」を選びます。
普通のアプリなら64bitと32bitを選ぶ所ですが、
このツールは気にしなくても良いようですね。
「Windows Installer」の次は
「Support the Arduino Software」というタイトルのページが開かれますが、
ダウンロードとはちょっとイメージが違う内容に不安になります。
要約すると「寄付してね~」という内容が書かれているだけです。
まずダウンロードして使ってみないと寄付も何もないので
寄付を募っていることは記憶の片隅に置いといて
一番最下行にある「JUST DOWNLOAD」を押します。
私の時は「arduino-1.6.8-windows.exe」(84.1MB)がダウンロードされました。
EXEファイルは実行するだけでいいのが楽でいいですね。
ファイルをダブルクリック!
あとは、出てくるウインドウに対し
右下のボタンを適当に押していくだけです。
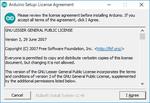
↑「I Agree」を押す
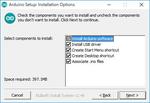
↑「Next>」を押す
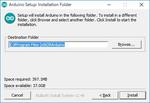
↑「Install」を押す
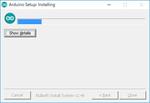
↑バーが一番右まで行くまで待つ。
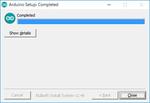
↑バーが右まで来たら「Close」ボタンが押せるようになるので、押して完了。
簡単簡単。

画面にショートカットができています。
試しに実行してみます。
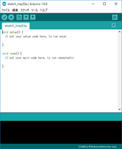
なんとすでに日本語環境! 素晴らしい。
ここで立ち上がらない場合はJAVA SE6(もしくはそれ以上のバージョン)が
Windowsにインストールされていないと思われます。
さて次にいきます。
<Repetier-Host>
このRepetier-Hostは3Dプリンターのあらゆる面倒を見てくれる便利ソフトです。
それが無償だなんて嬉しいですね。
本家のサイトは https://www.repetier.com/
ダウンロードサイトは https://www.repetier.com/download-software/
ダウンロードサイトに飛ぶと、またもや英語だらけでお金っぽい数字がいっぱい。
こちらも寄付の説明であふれかえってます。
押すべきボタンは丸印を付けた所です。
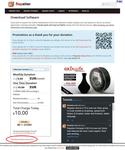
次のページへ移動するとユーザーの環境に合わせたダウンロードボタンが表示されます。
ウチではWindows用が必要なので、左上の「Repetier-Host Windows 1.6.1」を押します。
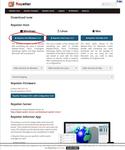
現バージョンの1.6.1は29.7MBですね。ダウンロードに3分くらい掛かりました。
それではダウンロードされたファイルを実行してインストールしてみます。
(ダウンロード出来たということは心配ないとは思いますが、
インストール中もネット接続が必要です。切断をしないように気をつけて下さい)
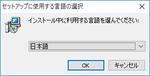
いきなり言語選択です。しかも自動で日本語が選らばれてますよ。
とても親切ですね。ここで日本語を選べると言うことはこの先の選択肢も
苦労はしなくて済みそうです。
OKを押して次へ行きます。
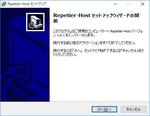
これも「次へ(N)>」を押して次に進みます。
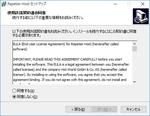
使用許諾に同意しなければインストール出来ないのでここは
「同意する(A)」のラジオボタンにチェックを入れて、
「次へ(N)>」を押します。
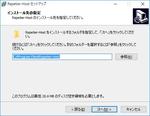
ここではインストール先を指定しますが、
特殊な事情が無い限りそのままでok
「次へ(N)>」を押して次に進みます。
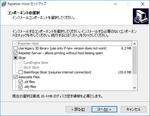
ここではインストールされる物を細かく選択出来るのですが、
知識が乏しいうちはむやみに弄らない方がいいので、
そのまま「次へ(N)>」を押して次に進みます。
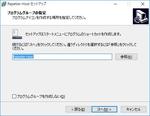
プログラムグループの指定も「次へ(N)>」を押して飛ばします。
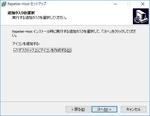
ここも「次へ(N)>」を押して飛ばします。
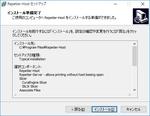
さて最終確認がきました。「インストール(I)」を押して実行します。
どうやら全てのデータがインストーラーに入っているわけでは無いようですね。
ここでさらなるダウンロードが始まります。
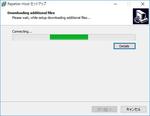
暫く待つとダウンロードが終わって次の画面が追加で現れます。
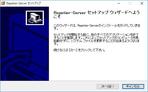
Reptier-Serverのインストール画面のようですね。
Reptier-Serverはネットワーク経由で複数の3Dプリンタを制御するためのものらしいです。
私は使う機会があるか分からないですが、とりあえず入れておきます。
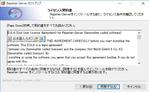
ライセンス契約書の同意を求めてきました。
「同意する(A)」を押して先を進めます。
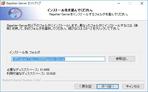
次はインストール先。Reptier-Hostと同じ流れですね。
そのまま「次へ(N)>」
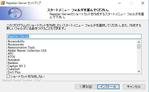
登録するプログラム名もそのままでいいので、
「インストール」を実行します。
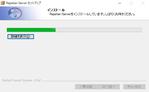
インストールが始まって暫くしたら「完了しました」のメッセージが出ました。
「完了(F)」のボタンを押したらRepetier-Hostの残されたウインドウにも
完了を促すメッセージがきましたよ。
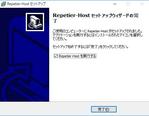
そのまま「完了(F)」を押します。
勝手にRepetier-Hostが立ち上がってくると思います。
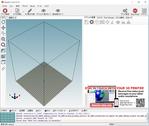
ここは現時点で最低限必要な設定だけ行って今日は終えたいと思います。
まず日本語になっているのでその点は心配いらないですね。
上のツールバーから「プリンタ設定」のボタン(歯車のマーク)を押します。
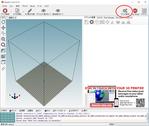
するとプリンターの設定画面が現れますので、
Kosselの最低限の情報というか、今分かっているものを入れます。
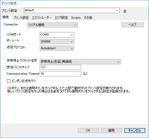
まずボーレートですが、250000で確定です。
恐らくですがデフォルトで250000になっていると思うので、その時は変更不要です。
COMポートは3DプリンターをUSBで接続したあと、
デバイスマネージャーを開いてみると、使用しているポートが何番なのか分かります。
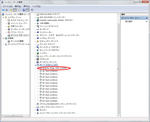
USBを挿しただけで認識しなかった場合、それは本物ではなく、
Arduinoの互換モデルの可能性があります。
その場合は、ボードがUSBチップを本来の物ではなく別の物で代用しているために、
専用のドライバーソフトを使用しないと認識しません。
ドライバーはCH341チップの物をダウンロードすれば動くようです。
次にエリア設定のタブをクリック。
Printer Type:というコンボボックスがあるのが分かるでしょうか?
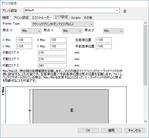
数ある3Dプリンターの中でも、大枠の種類というものがあるのですが、
それを指定します。
うちのはKosselなのでデルタ型の3Dプリンターですね。
ですので、「Rostockプリンタ(サーキュラプリントシェイプ)」を選択します。
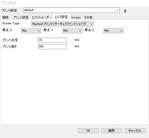
プリント半径は先日自分の手で物理的に調査し、安全域と決めた70mmを指定します。
プリント高さについてはエフェクターを手で一番上まで動かし、
ノズルの先からガラスまでメジャーでザックリと計り30程度上乗せした数字を
入れておくといいと思います。
後々正確に計測するので、今はそれ程神経質にならずに数字を入れます。
後は、「プリント設定:」の右横にdefaultという文字が見えますが、そこに自分が設定した証として
「Kossel K800」とでも入れておいて「摘要」→「OK」ボタンを押します。
いまここで出来る設定はこれくらいなので、
アプリを終了させます。
閉じるとデスクトップにアイコンが出来ています。
着々と進んでますね。
今日はこれでおしまいです。
ではまた。
流れが調整に移っていくわけですが、
その前に準備しなくてはならないことがあります。
それは制御ソフトのインストールです。
パソコンから3Dプリンターを制御できなければ意味がありません。
ウチでは主にWinodwsを使っているので、Windowsの環境を整えて行くことにします。
(ゆくゆくは古いB5ノートあたりにLINUXを入れた専用PCを用意してあげたいですね。)
必要なソフトは
・Arduinoから提供されているツール(ドライバー含む)
・3Dプリンターを制御するアプリ(Repetier-Host)
の2つ。どちらも無償アプリです。
では順を追ってインストールしていきましすよ。
<Arduinoツール(Arduino IDE統合開発環境)>
PCとArduino基板への接続、プログラム開発支援や、
基板への書き込みなどがこのツールを入れることで可能になります。
最新版のツールは
https://www.arduino.cc/en/Main/Software
ここで見つかります。
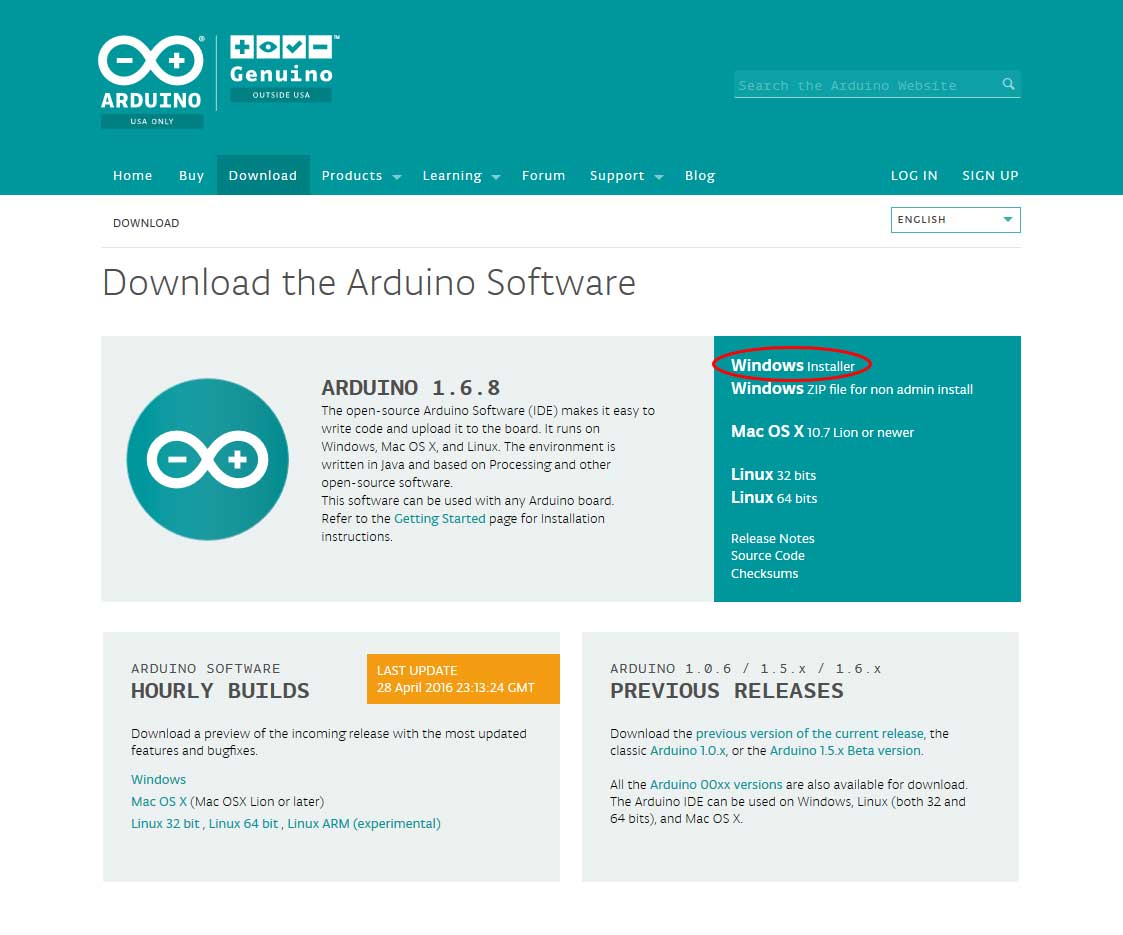
Windows版はインストーラー版と、そうで無い物があるのですが、
簡単に終わらせたいので「Windows Installer」を選びます。
普通のアプリなら64bitと32bitを選ぶ所ですが、
このツールは気にしなくても良いようですね。
「Windows Installer」の次は
「Support the Arduino Software」というタイトルのページが開かれますが、
ダウンロードとはちょっとイメージが違う内容に不安になります。
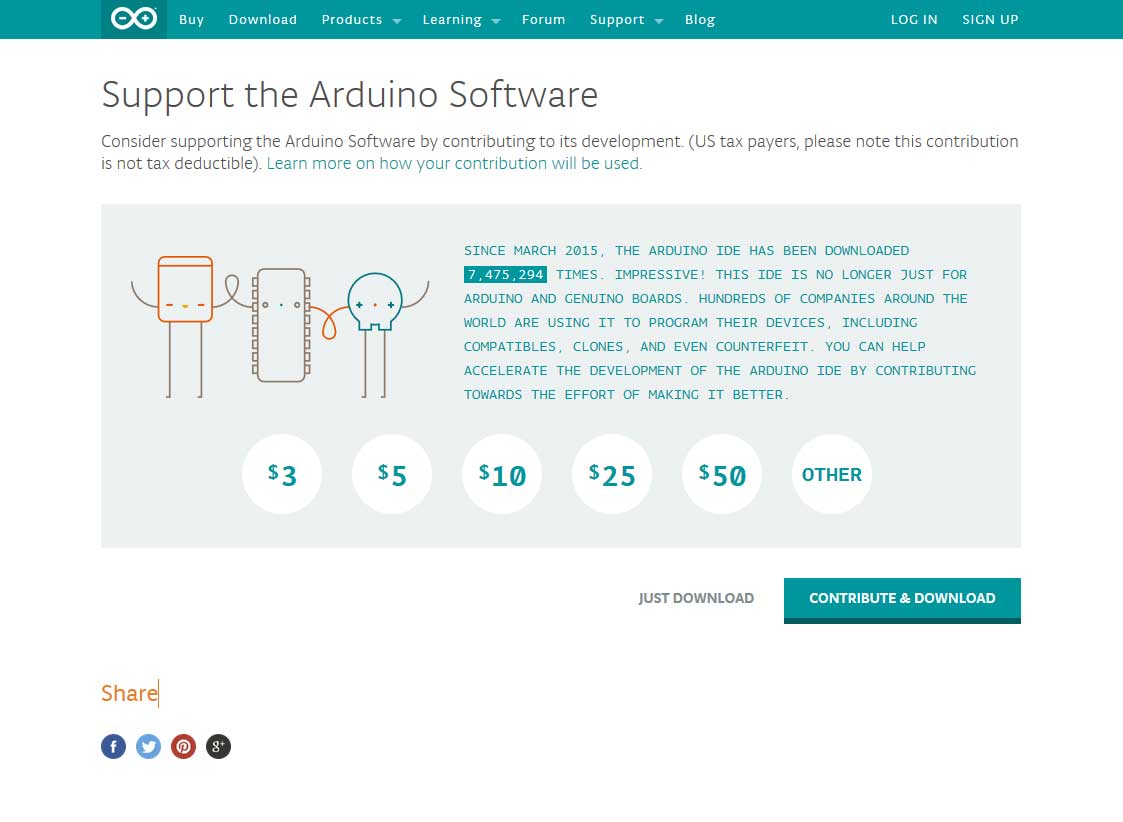
要約すると「寄付してね~」という内容が書かれているだけです。
まずダウンロードして使ってみないと寄付も何もないので
寄付を募っていることは記憶の片隅に置いといて
一番最下行にある「JUST DOWNLOAD」を押します。
私の時は「arduino-1.6.8-windows.exe」(84.1MB)がダウンロードされました。
EXEファイルは実行するだけでいいのが楽でいいですね。
ファイルをダブルクリック!
あとは、出てくるウインドウに対し
右下のボタンを適当に押していくだけです。
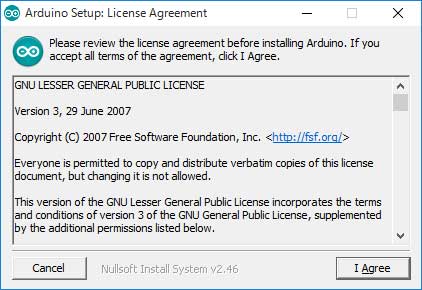
↑「I Agree」を押す
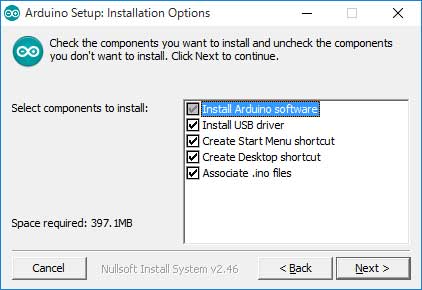
↑「Next>」を押す
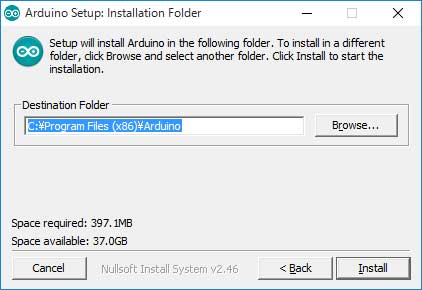
↑「Install」を押す
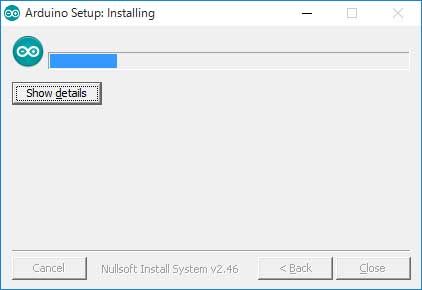
↑バーが一番右まで行くまで待つ。
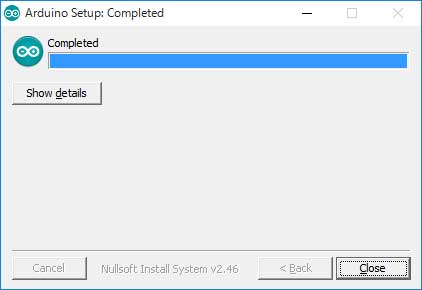
↑バーが右まで来たら「Close」ボタンが押せるようになるので、押して完了。
簡単簡単。

画面にショートカットができています。
試しに実行してみます。
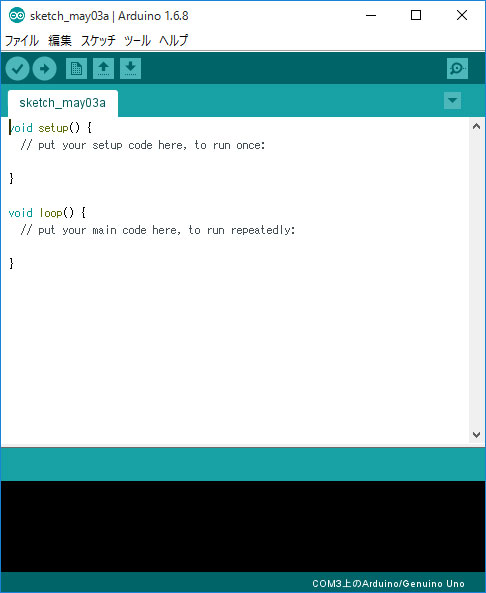
なんとすでに日本語環境! 素晴らしい。
ここで立ち上がらない場合はJAVA SE6(もしくはそれ以上のバージョン)が
Windowsにインストールされていないと思われます。
さて次にいきます。
<Repetier-Host>
このRepetier-Hostは3Dプリンターのあらゆる面倒を見てくれる便利ソフトです。
それが無償だなんて嬉しいですね。
本家のサイトは https://www.repetier.com/
ダウンロードサイトは https://www.repetier.com/download-software/
ダウンロードサイトに飛ぶと、またもや英語だらけでお金っぽい数字がいっぱい。
こちらも寄付の説明であふれかえってます。
押すべきボタンは丸印を付けた所です。
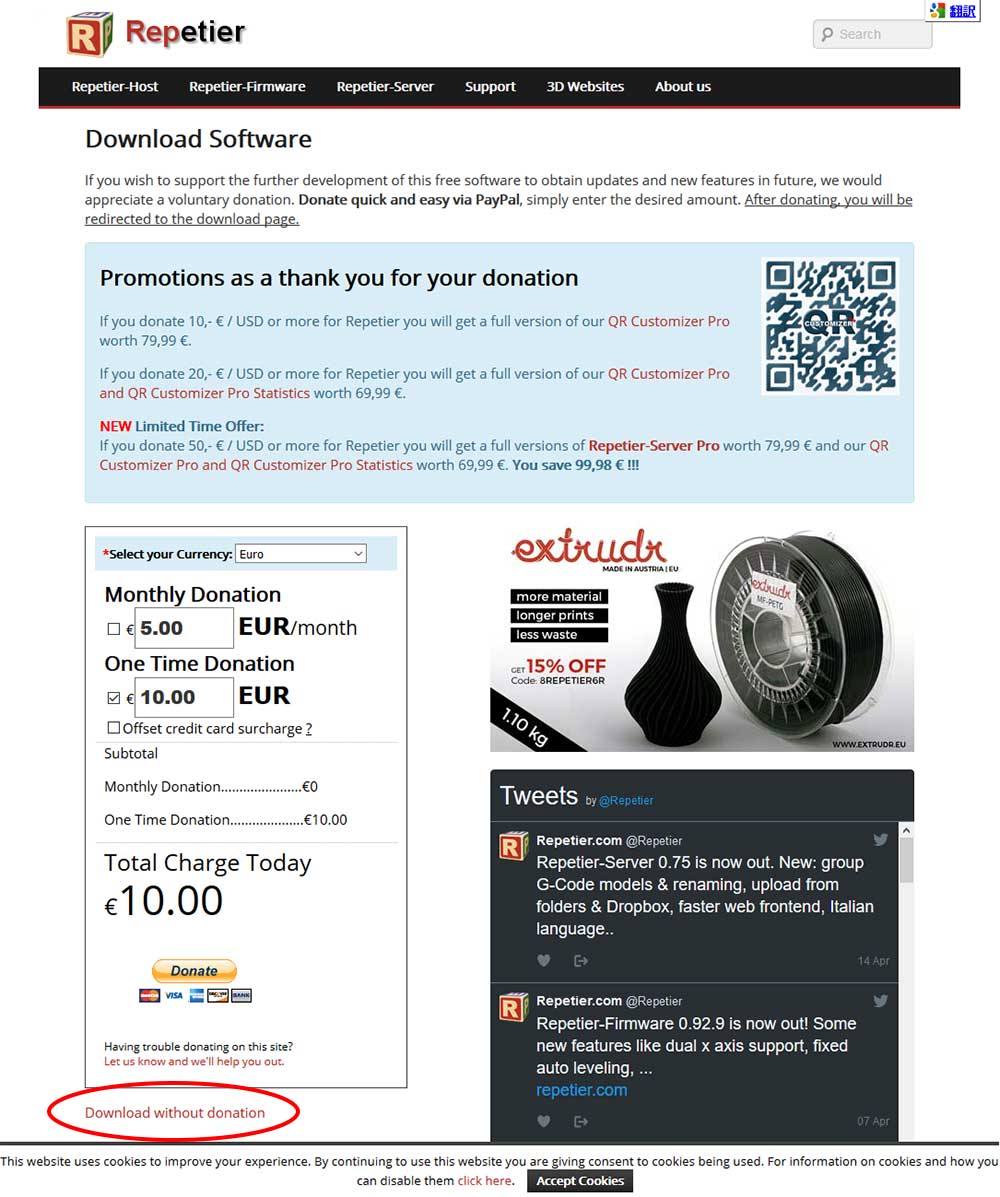
次のページへ移動するとユーザーの環境に合わせたダウンロードボタンが表示されます。
ウチではWindows用が必要なので、左上の「Repetier-Host Windows 1.6.1」を押します。
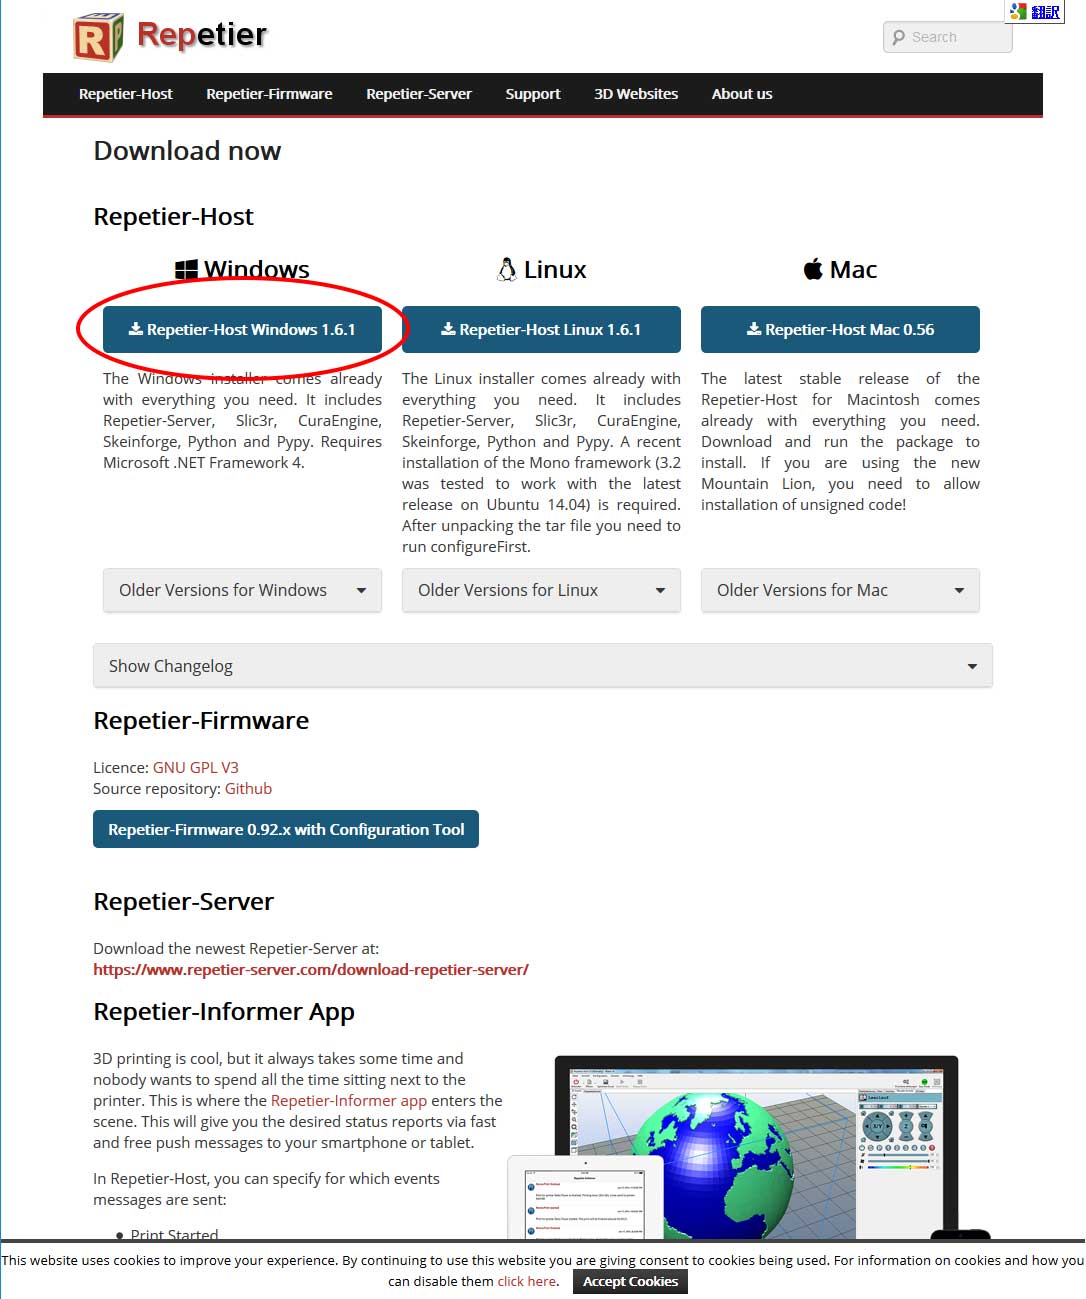
現バージョンの1.6.1は29.7MBですね。ダウンロードに3分くらい掛かりました。
それではダウンロードされたファイルを実行してインストールしてみます。
(ダウンロード出来たということは心配ないとは思いますが、
インストール中もネット接続が必要です。切断をしないように気をつけて下さい)
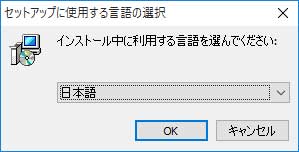
いきなり言語選択です。しかも自動で日本語が選らばれてますよ。
とても親切ですね。ここで日本語を選べると言うことはこの先の選択肢も
苦労はしなくて済みそうです。
OKを押して次へ行きます。
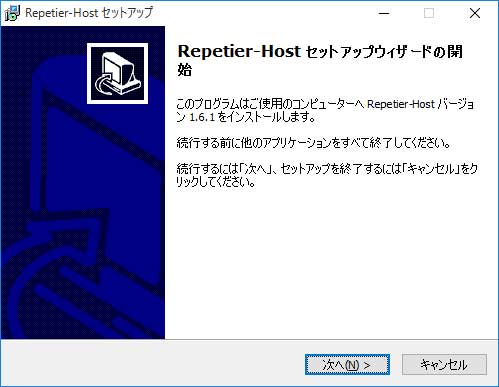
これも「次へ(N)>」を押して次に進みます。
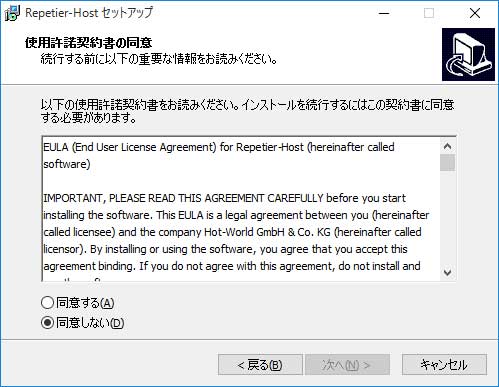
使用許諾に同意しなければインストール出来ないのでここは
「同意する(A)」のラジオボタンにチェックを入れて、
「次へ(N)>」を押します。
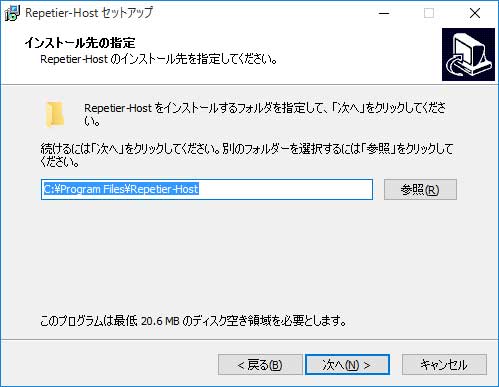
ここではインストール先を指定しますが、
特殊な事情が無い限りそのままでok
「次へ(N)>」を押して次に進みます。
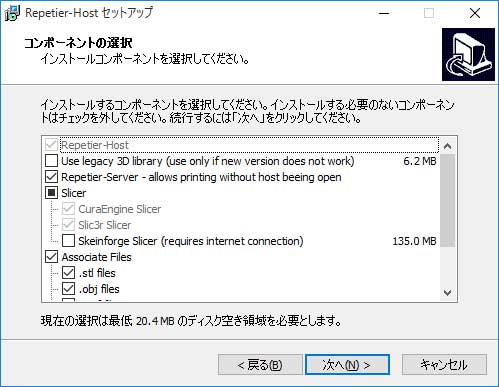
ここではインストールされる物を細かく選択出来るのですが、
知識が乏しいうちはむやみに弄らない方がいいので、
そのまま「次へ(N)>」を押して次に進みます。
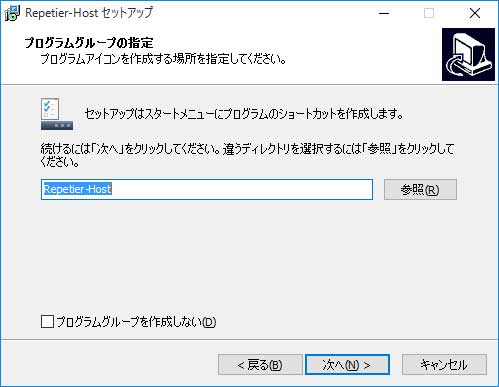
プログラムグループの指定も「次へ(N)>」を押して飛ばします。
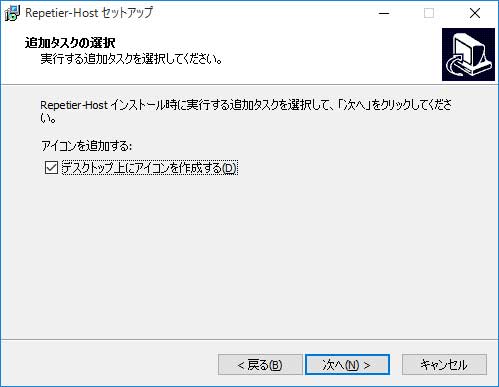
ここも「次へ(N)>」を押して飛ばします。
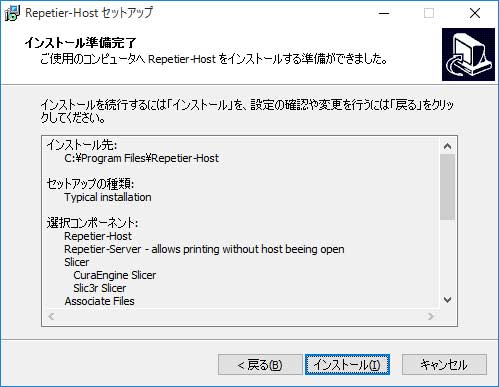
さて最終確認がきました。「インストール(I)」を押して実行します。
どうやら全てのデータがインストーラーに入っているわけでは無いようですね。
ここでさらなるダウンロードが始まります。
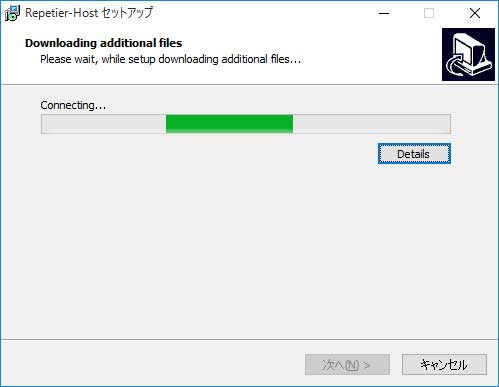
暫く待つとダウンロードが終わって次の画面が追加で現れます。
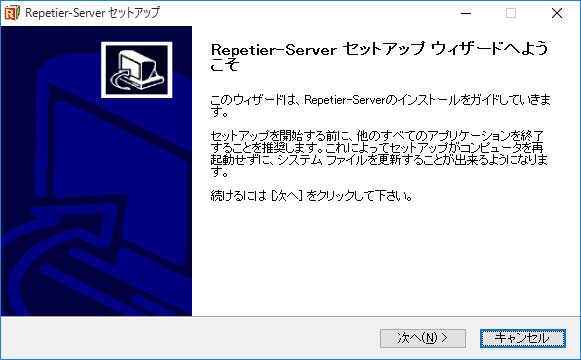
Reptier-Serverのインストール画面のようですね。
Reptier-Serverはネットワーク経由で複数の3Dプリンタを制御するためのものらしいです。
私は使う機会があるか分からないですが、とりあえず入れておきます。
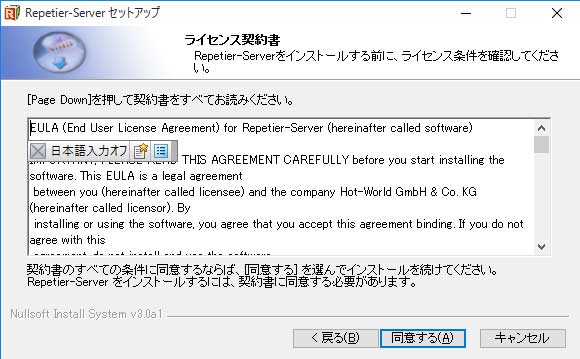
ライセンス契約書の同意を求めてきました。
「同意する(A)」を押して先を進めます。
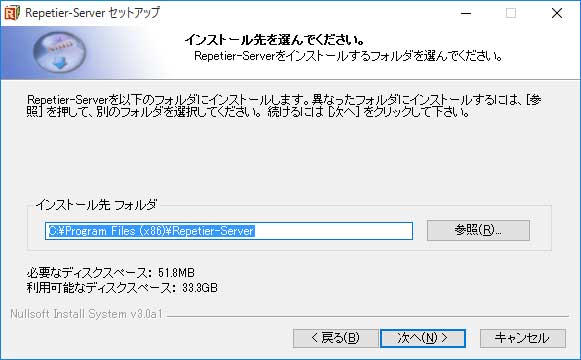
次はインストール先。Reptier-Hostと同じ流れですね。
そのまま「次へ(N)>」
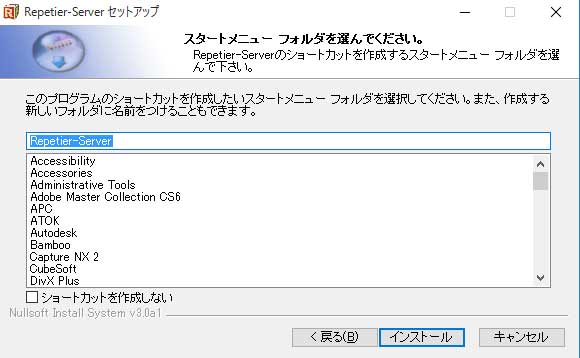
登録するプログラム名もそのままでいいので、
「インストール」を実行します。
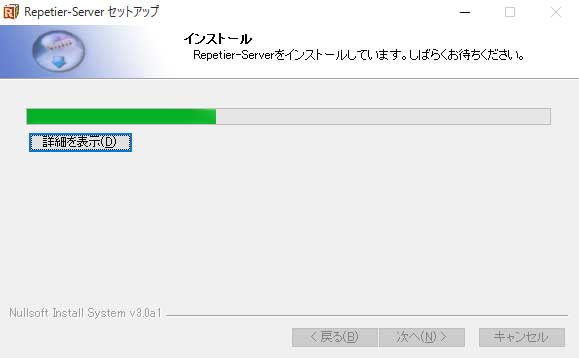
インストールが始まって暫くしたら「完了しました」のメッセージが出ました。
「完了(F)」のボタンを押したらRepetier-Hostの残されたウインドウにも
完了を促すメッセージがきましたよ。
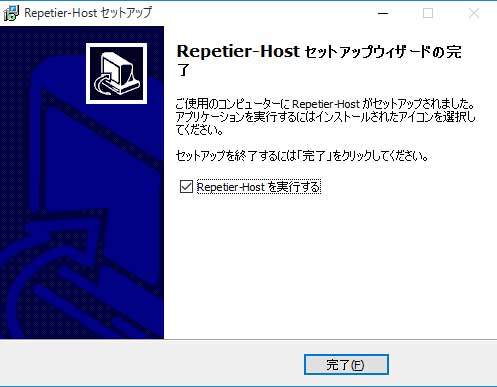
そのまま「完了(F)」を押します。
勝手にRepetier-Hostが立ち上がってくると思います。
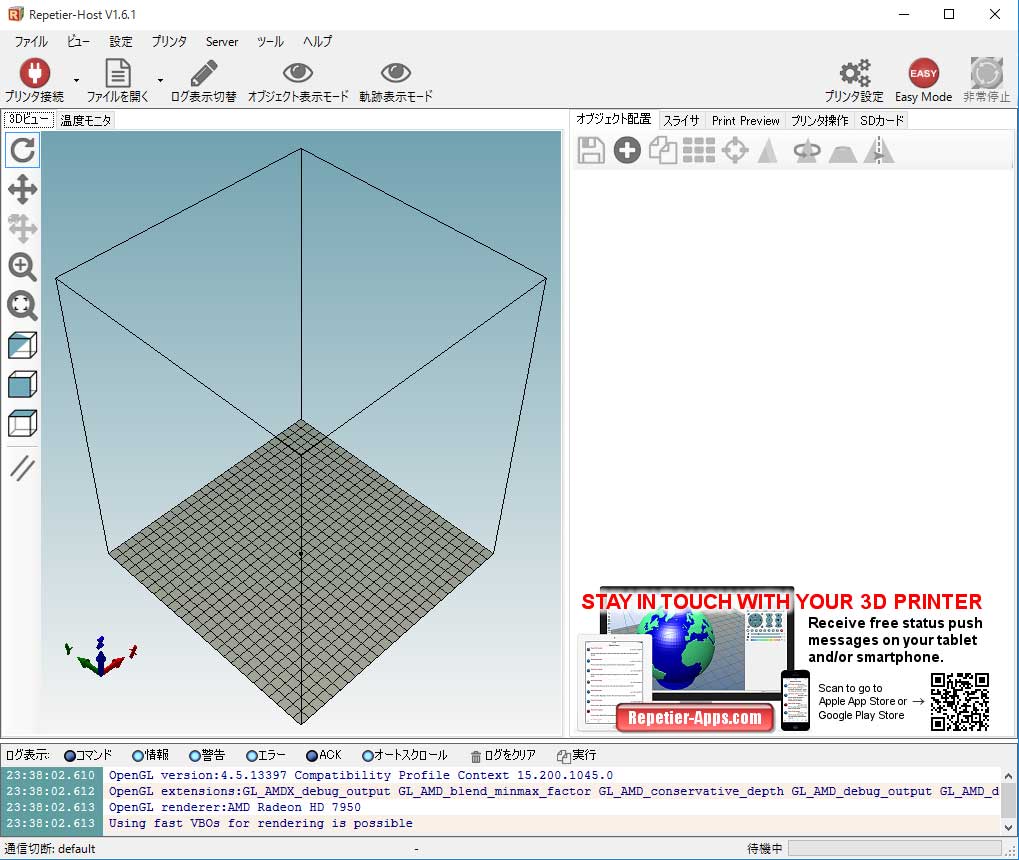
ここは現時点で最低限必要な設定だけ行って今日は終えたいと思います。
まず日本語になっているのでその点は心配いらないですね。
上のツールバーから「プリンタ設定」のボタン(歯車のマーク)を押します。
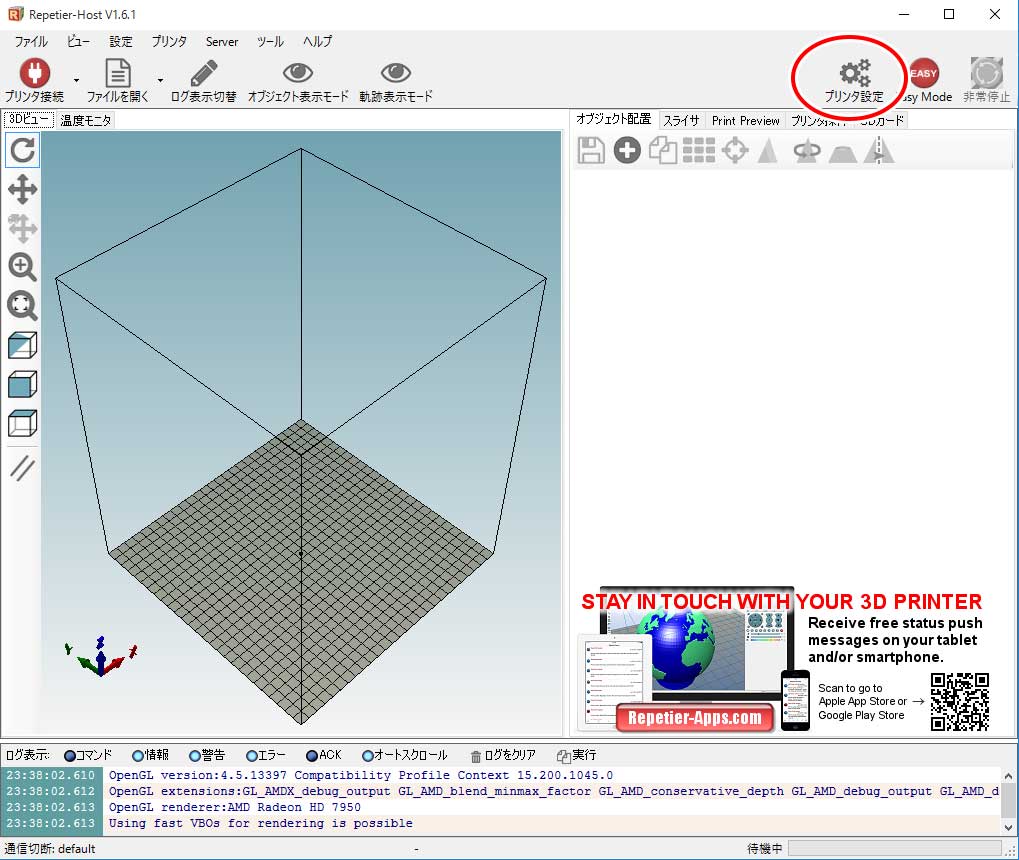
するとプリンターの設定画面が現れますので、
Kosselの最低限の情報というか、今分かっているものを入れます。
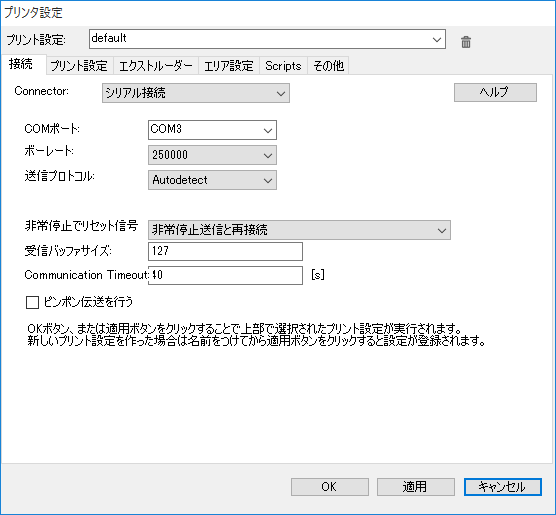
まずボーレートですが、250000で確定です。
恐らくですがデフォルトで250000になっていると思うので、その時は変更不要です。
COMポートは3DプリンターをUSBで接続したあと、
デバイスマネージャーを開いてみると、使用しているポートが何番なのか分かります。
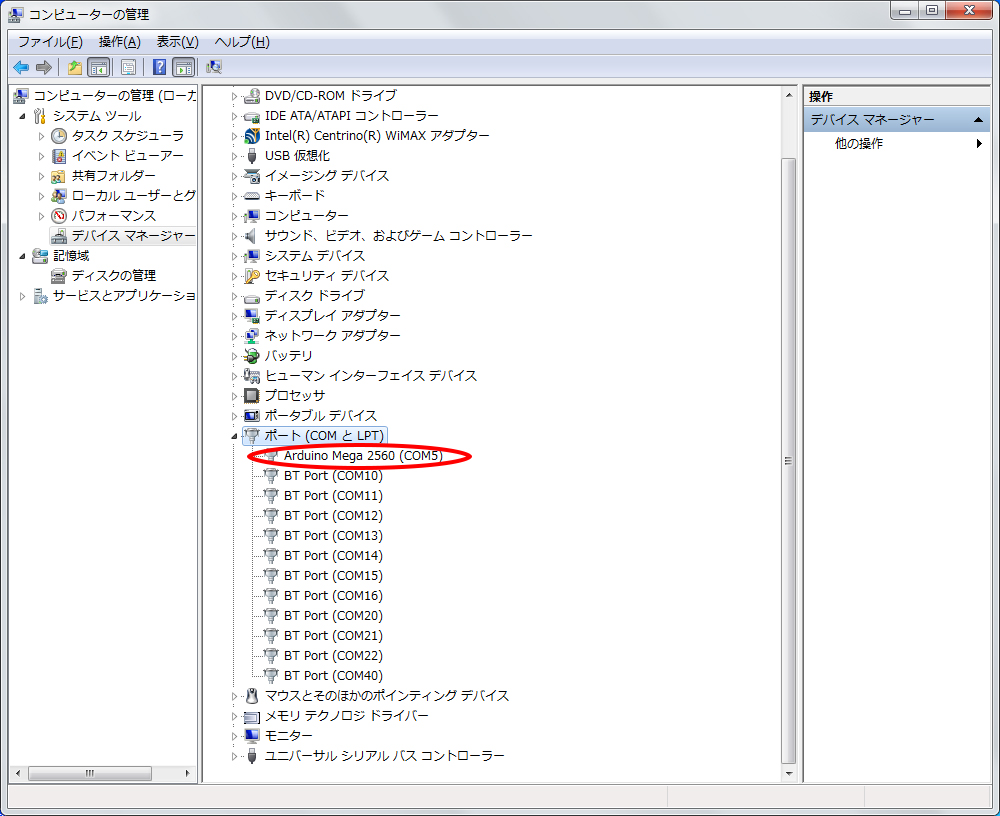
USBを挿しただけで認識しなかった場合、それは本物ではなく、
Arduinoの互換モデルの可能性があります。
その場合は、ボードがUSBチップを本来の物ではなく別の物で代用しているために、
専用のドライバーソフトを使用しないと認識しません。
ドライバーはCH341チップの物をダウンロードすれば動くようです。
次にエリア設定のタブをクリック。
Printer Type:というコンボボックスがあるのが分かるでしょうか?
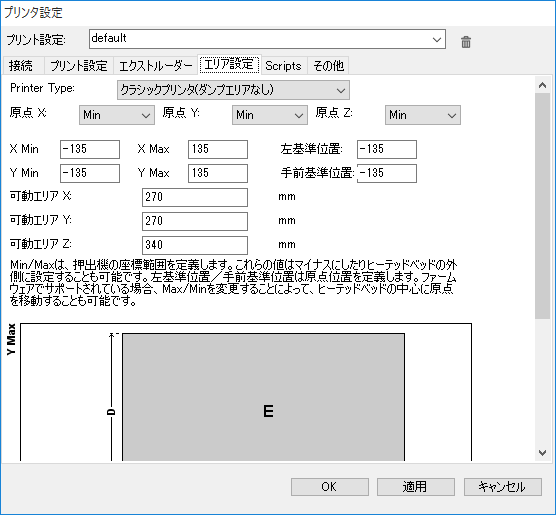
数ある3Dプリンターの中でも、大枠の種類というものがあるのですが、
それを指定します。
うちのはKosselなのでデルタ型の3Dプリンターですね。
ですので、「Rostockプリンタ(サーキュラプリントシェイプ)」を選択します。
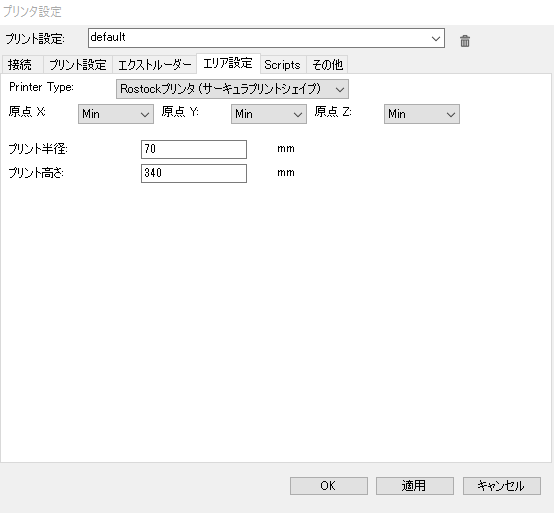
プリント半径は先日自分の手で物理的に調査し、安全域と決めた70mmを指定します。
プリント高さについてはエフェクターを手で一番上まで動かし、
ノズルの先からガラスまでメジャーでザックリと計り30程度上乗せした数字を
入れておくといいと思います。
後々正確に計測するので、今はそれ程神経質にならずに数字を入れます。
後は、「プリント設定:」の右横にdefaultという文字が見えますが、そこに自分が設定した証として
「Kossel K800」とでも入れておいて「摘要」→「OK」ボタンを押します。
いまここで出来る設定はこれくらいなので、
アプリを終了させます。
閉じるとデスクトップにアイコンが出来ています。
着々と進んでますね。
今日はこれでおしまいです。
ではまた。
 2016.05.03 21:47
|


3D-PRT15)ヒートベッド設置と可動域チェック
2016.04.27
今日はヒートベッドとガラス台を設置して、
調整前の前準備を行いたいと思います。
使うネジ等は
<ヒートベッド固定用>
M3x20mm 3本
M3Tナット 3個
M3手回しナットA
M3手回しナットB
まずは、配線ですね。
ここは簡単です。写真の丸印の所に接続するだけです。
極性も配線の色の通りに繋げればいいのでミスの心配もないですね。
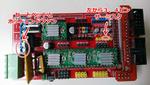
少し「?」な所はホットエンドのファンも同じ所に付ける事です。
つまり常時5Vに繋げるので、ファンは回りっぱなしなんですね。
てっきりコントロールできる代物だと思ってました。
ヒートベッドの固定方法についてですが、
使うネジとナットの種類のみマニュアルに記述されていて、
組み合わせ方について書いてませんでした。
この部分で使うパーツは別袋になっていまして、
それにはバネも同梱されていました。
バネについてはもマニュアルには記載がないので、
憶測で組み合わせてみます。
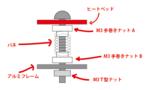
こんな感じでで固定しました。
手回しナットAはビスの頭とでヒートベッドを固定。
手回しナットBはM3T型ナットとでアルミフレームに固定。
バネは何の機能があるのか分かりませんがその中に入れました。
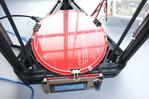
こんな↑感じで固定します。ガラスはマニュアルの写真を見るにクリップで留めるらしいです。
ちょっと美しくないので、これは後々の修正リスト入りです。
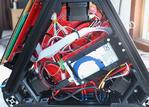
ちょっと下面を覗いてみました。配線が酷い(笑)
ヒートベッドの真下に基板があるのって余り良くない気がしますね。
熱暴走なんてことにならないんでしょうか?
モータードライバーの上に申し訳程度のヒートシンクがありますが、
冷却しないと長時間の印刷に耐えられるのか不安になります。
しかし、ヒートベッドを一度固定しましたが、
きちんとセンターに有るのか不安になります。
そこで後々調整なども考慮して写真↓の様な物を作ってみました。
(写真のはプロトタイプなので、印刷リミットは仕様通りに書いてました。)
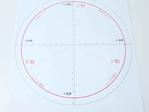
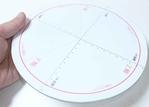
これを一時的にガラスに貼り付けます。
(もしこんなんでも欲しい人がいましたら ココ らどうぞ。)
中央に両面テープで止めるだけで十分です。
印刷のXYZの軸線をアルミフレームのXYZ軸のシャフトに向けると
大体ですが、ヒートベッドもろともセンターがとれます。
さて、ここで実際の印刷限界を調べてみます。
(とても重要!私は最初にコレをやらずに仕様通り動かしてロッドを痛めてしまいました。)
自分の手で、カーボンロッドに無理はさせない範囲でエフェクターを動かしてみます。
X軸、Y軸、Z軸を確認。さらに、その中間など、様々な方向をチェック。
ここで不都合な真実を知ることになります。
なんと、仕様の直径180mmというのは違って、
思いのほか印刷範囲は狭いです Σ( ̄ロ ̄lll) ガビーン
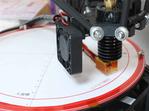
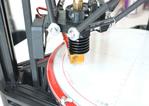
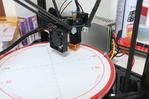
実際は、平均すると半径75mm、直径150mmが最大値のようです。
平均では無く最小値で考えた場合の安全領域は半径70mmの直径140mmが妥当だと思いました。
なぜこんなにも狭くなってしまったかというと
ロッドエンドがネジの頭やキャリッジに当たるから、なのですが
こんなに仕様と乖離してしまうのは残念でなりません。
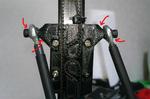
写真を取り忘れましたがエフェクター側も同じようになっていました。
コレを解決するにはマグネットボールジョイントしかないんでしょうかねぇ・・
エフェクターを手で動かしていたときに、ふと気がついた事がありました。
オートレベリングに使うスイッチの位置が、押し込みネジとキッチリ中央でぶつかっていないと・・
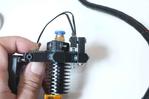
些細な事なんですが気になったのでスイッチの位置を調整すべく
M2ワッシャーを何枚か挟むことにしました。(M2ワッシャーは同梱してません。)
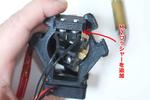
見事バネ板の中央に当たるようになりました。
今日はここまで。
次は、ソフトのインストールをやってみます。
ではまた。
調整前の前準備を行いたいと思います。
使うネジ等は
<ヒートベッド固定用>
M3x20mm 3本
M3Tナット 3個
M3手回しナットA
M3手回しナットB
まずは、配線ですね。
ここは簡単です。写真の丸印の所に接続するだけです。
極性も配線の色の通りに繋げればいいのでミスの心配もないですね。

少し「?」な所はホットエンドのファンも同じ所に付ける事です。
つまり常時5Vに繋げるので、ファンは回りっぱなしなんですね。
てっきりコントロールできる代物だと思ってました。
ヒートベッドの固定方法についてですが、
使うネジとナットの種類のみマニュアルに記述されていて、
組み合わせ方について書いてませんでした。
この部分で使うパーツは別袋になっていまして、
それにはバネも同梱されていました。
バネについてはもマニュアルには記載がないので、
憶測で組み合わせてみます。

こんな感じでで固定しました。
手回しナットAはビスの頭とでヒートベッドを固定。
手回しナットBはM3T型ナットとでアルミフレームに固定。
バネは何の機能があるのか分かりませんがその中に入れました。

こんな↑感じで固定します。ガラスはマニュアルの写真を見るにクリップで留めるらしいです。
ちょっと美しくないので、これは後々の修正リスト入りです。

ちょっと下面を覗いてみました。配線が酷い(笑)
ヒートベッドの真下に基板があるのって余り良くない気がしますね。
熱暴走なんてことにならないんでしょうか?
モータードライバーの上に申し訳程度のヒートシンクがありますが、
冷却しないと長時間の印刷に耐えられるのか不安になります。
しかし、ヒートベッドを一度固定しましたが、
きちんとセンターに有るのか不安になります。
そこで後々調整なども考慮して写真↓の様な物を作ってみました。
(写真のはプロトタイプなので、印刷リミットは仕様通りに書いてました。)


これを一時的にガラスに貼り付けます。
(もしこんなんでも欲しい人がいましたら ココ らどうぞ。)
中央に両面テープで止めるだけで十分です。
印刷のXYZの軸線をアルミフレームのXYZ軸のシャフトに向けると
大体ですが、ヒートベッドもろともセンターがとれます。
さて、ここで実際の印刷限界を調べてみます。
(とても重要!私は最初にコレをやらずに仕様通り動かしてロッドを痛めてしまいました。)
自分の手で、カーボンロッドに無理はさせない範囲でエフェクターを動かしてみます。
X軸、Y軸、Z軸を確認。さらに、その中間など、様々な方向をチェック。
ここで不都合な真実を知ることになります。
なんと、仕様の直径180mmというのは違って、
思いのほか印刷範囲は狭いです Σ( ̄ロ ̄lll) ガビーン


実際は、平均すると半径75mm、直径150mmが最大値のようです。
平均では無く最小値で考えた場合の安全領域は半径70mmの直径140mmが妥当だと思いました。
なぜこんなにも狭くなってしまったかというと
ロッドエンドがネジの頭やキャリッジに当たるから、なのですが
こんなに仕様と乖離してしまうのは残念でなりません。

写真を取り忘れましたがエフェクター側も同じようになっていました。
コレを解決するにはマグネットボールジョイントしかないんでしょうかねぇ・・
エフェクターを手で動かしていたときに、ふと気がついた事がありました。
オートレベリングに使うスイッチの位置が、押し込みネジとキッチリ中央でぶつかっていないと・・
些細な事なんですが気になったのでスイッチの位置を調整すべく
M2ワッシャーを何枚か挟むことにしました。(M2ワッシャーは同梱してません。)

見事バネ板の中央に当たるようになりました。

今日はここまで。
次は、ソフトのインストールをやってみます。
ではまた。
3D-PRT14.5)Arduino基板の故障・交換編
2016.04.26
接続してはいけないことは事前情報で知ってたので
配線を間違えたわけでは無いのですが、
テスタで各ピンの状況を調べるときに誤って触れてしまって、
5Vのレギュレータからパチっと(笑)
ピンを絶縁テープで覆ってからテストすれば良かったと後悔しましたね。うん。
一瞬だったので、少しイヤな臭いがでる程度で済んだのですが、
レギュレータは5Vじゃなく、7Vを出力する異常事態に・・・
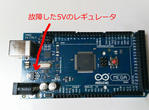
直ぐさまレギュレータを発注。AMS1117で5V1Aタイプです。
日本のショップで買うと異様に高いし、送料も掛かるのですが、
アマゾンさんで中国のショップが出しているものが有ったのでそちらを購入。
15個で425円税/送料込み(笑)
到着には12日間掛かりました。長かったorz
3Dプリンターネタが長いのもこのせいです(笑)
3端子レギュレータを交換し5Vを正常に出力するようになりました。
早速、各配線を接続し動作確認。
液晶も正常に表示されます。
サーミスタは正常。ホットエンドの温度上昇も確認。
ホームボタンを押してモーターの上昇を確認。
その後、XYZ方向のモーター動作確認。正常に動きました。
実は最悪の事態も考慮して、ArduinoMEGA互換機+Ramps1.4+モータードライバの
1セットも注文してました。
これは別なタイプを自作しようかな・・・。
私が買ったArduinoは本物と同じ16MHzで、
MADE IN ITALYと書かれていました。
本家のWinドライバーで認識し、キットに付いてきた物と全く同じです。
互換機を注文してこれが届いたって事は、
キットに付いてきた物も互換機だったのかなぁ・・
配線を間違えたわけでは無いのですが、
テスタで各ピンの状況を調べるときに誤って触れてしまって、
5Vのレギュレータからパチっと(笑)
ピンを絶縁テープで覆ってからテストすれば良かったと後悔しましたね。うん。
一瞬だったので、少しイヤな臭いがでる程度で済んだのですが、
レギュレータは5Vじゃなく、7Vを出力する異常事態に・・・

直ぐさまレギュレータを発注。AMS1117で5V1Aタイプです。


日本のショップで買うと異様に高いし、送料も掛かるのですが、
アマゾンさんで中国のショップが出しているものが有ったのでそちらを購入。
15個で425円税/送料込み(笑)
到着には12日間掛かりました。長かったorz
3Dプリンターネタが長いのもこのせいです(笑)
3端子レギュレータを交換し5Vを正常に出力するようになりました。
早速、各配線を接続し動作確認。
液晶も正常に表示されます。
サーミスタは正常。ホットエンドの温度上昇も確認。
ホームボタンを押してモーターの上昇を確認。
その後、XYZ方向のモーター動作確認。正常に動きました。
実は最悪の事態も考慮して、ArduinoMEGA互換機+Ramps1.4+モータードライバの
1セットも注文してました。
これは別なタイプを自作しようかな・・・。
私が買ったArduinoは本物と同じ16MHzで、
MADE IN ITALYと書かれていました。
本家のWinドライバーで認識し、キットに付いてきた物と全く同じです。
互換機を注文してこれが届いたって事は、
キットに付いてきた物も互換機だったのかなぁ・・
3D-PRT14)基板配線を行う
2016.04.24
今日はいよいよArduino+Rampsへの配線です。
完璧なマニュアルさえ有れば、パソコンを自作できるレベルなら
抵抗なくサクっとできる作業ですが、
なに分中華キット、マニュアルを疑って配線する必要があるので
実に神経のすり減る作業です。テスタ必須ですよ。
まずは、前回外した液晶の配線を接続します。
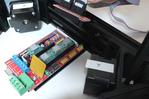
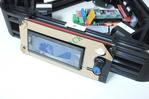
作業中何度か液晶を外す可能性があるので、
ネジ止めせずに填めておくだけにします。
(このあと特にネジ締めのタイミングについて記述しませんが、
完成したら締めるとします。
締める為にはM4四角ナットとM4x8mmで行いますが、
M4四角ナットがレール側面から入らない場合は
M3T型ナットとM3x8mmで止めます。)
さて、配線図ですが同梱してきたマニュアルが下の写真です。
手書きで修正してあったりと、
ネットで事前に調べていた物と少し違っているんですよね。
ファンの配線先とか、エンドストップの挿し位置とか・・・
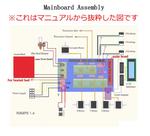
ウチのKosselでの正解を先に載せてしまいますが、
結果的に手書き訂正が入った同梱マニュアルが正しかったです。
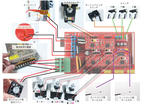
見にくいので、配線色や向き等を考慮して自分で整理した物を作りました。
これで後々配線をバラしても安心。
(どうやら販売元のキットによっていろいろ違うようですね。ネット情報だけが
全てでは無いので自分での検証は大事だと思います。)
さてエンドストップのスイッチを接続します。
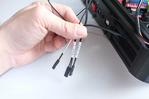
挿し位置さえ間違えなければ楽勝です。スイッチなので方向もありません。
基板の青ピンと黒ピンをショートさせるように挿します。
ただし、以下の写真のピンには間違っても挿してはいけません!
写真で示している、ピンクのピンです。
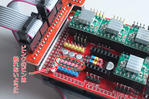
こいつに挿して電源を入れてしまうと
5Vのレギュレータが死にます。煙がでます。燃えます。
なぜ知っているかというと、それは後日書き分けますね。
Rampsによっては色分けされてない物もあるようですが、
それでもピン位置は同じですので良く見比べれば位置がわかります。
ここは細心の注意で作業しましょう。
エンドストップの配線が終わったら、
同じようにオートレベリング用のスイッチ配線も行います。
次はモーターの配線を行います。
モーターの配線は向きがありますが、間違っても逆方向に動くだけなので
少しは気楽です。(Marlinの設定でも逆方向にすることができます)
挿し位置は下の写真の位置になります。
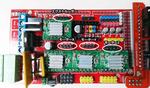
XYZ軸のモーターは、写真と同じ向きで、左から「黒白灰赤」となるように挿します。
Zだけ2列有りますが、私が実験したところ、どっちに挿しても同じように動作しました。
エクストルーダーのモーターは「黒黄白赤」になるように挿します。
次に
・ホットエンドのサーミスタ
・ヒートベッドのサーミスタ
・ホットエンドのヒーター
・ヒートベッド
を接続します。配線色の通りにプラスとマイナスを割り振ります。
両方赤配線のヒーターケーブルは極性は気にしなくてもok
最後に
・ホットエンド用ファン電源
・電源→RAMPS配線
の配線して終わり。プラスとマイナスを気をつければ問題ないのですが、
基板にもGNDと書いているので、しっかり見ると極性間違いは少ないかと思います。
素人さんがこのブログを見ている事も考慮して、
電源系配線の接続方法を書いておきます。
写真で示す位置にマイナスドライバーで左に回すと緩むダイヤルがあります。
同じダイヤルが全部で10カ所有りますが、使うのは8カ所です。
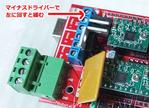
緩めて配線を横から差し込んで右に回して締めます。
ケーブルを軽く引っ張っても抜けない程度の力は必要です。
締めすぎるとネジが舐めたり、土台のネジ山が壊れたりするので
適度の加減で締めて下さい。
これで全部の配線が終わったことになります。
(下の写真は撮影の都合でヒートベッドの接続はしてません。)
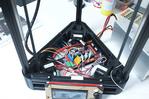
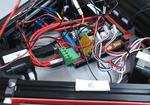
流石にこれだけ配線が有るとゴチャゴチャしてますね。
少し整理してみましょうか。
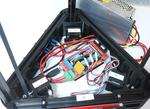
だいぶスッキリしました。
さて、次は、電源を入れてモータードライバの電圧調整に入ります。
付属マニュアルではXYZ軸用モーターでは1.0Vから1.3V
エクストルーダー用モーターは1.24Vから1.3Vと書かれています。
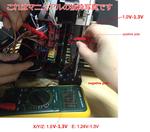
付属マニュアルでは不鮮明でどこをチェックするのかよく分かりませんね。
酷い説明書だと思います。モータードライバを使ったことある人が前提のようです。
私も自信が無かったのでネットで調べてみました。
検索すると鮮明な画像で紹介しているページがいくつかあります。
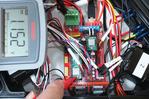
結局、電圧調整用のダイヤルにテスタを当てるだけで良かったみたいです。
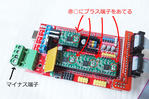
調整電圧は、私の場合ですが全て最小値をとる事に決めました。
つまりXYZ軸用を1V、エクストルーダー用を1.24Vにします。
このダイヤルをセラミックドライバで右に回すと電圧アップ、
左に回すと電圧ダウンです。
========================================
後日追記
某掲示板で上がったトラブルが自分の仕様と合致していたので
モータードライバーについて少し調べてみました。
今回キットに付いてきたモータードライバーはA4988チップの物でした。
モータードライバーとして一般的なのはこのA4988とDRV8825ですが
A4988は抵抗が違う3種類(0.05Ω, 0.1Ω or 0.2Ω)が存在するようです。
抵抗の種類によってはアンペアが変わってくるので
コレを厳密に調べてからVを決めた方が良さそうです。
調べ方としてはA4988チップ側面にある
S1、S2のチップ抵抗を調べれば良さそうです。
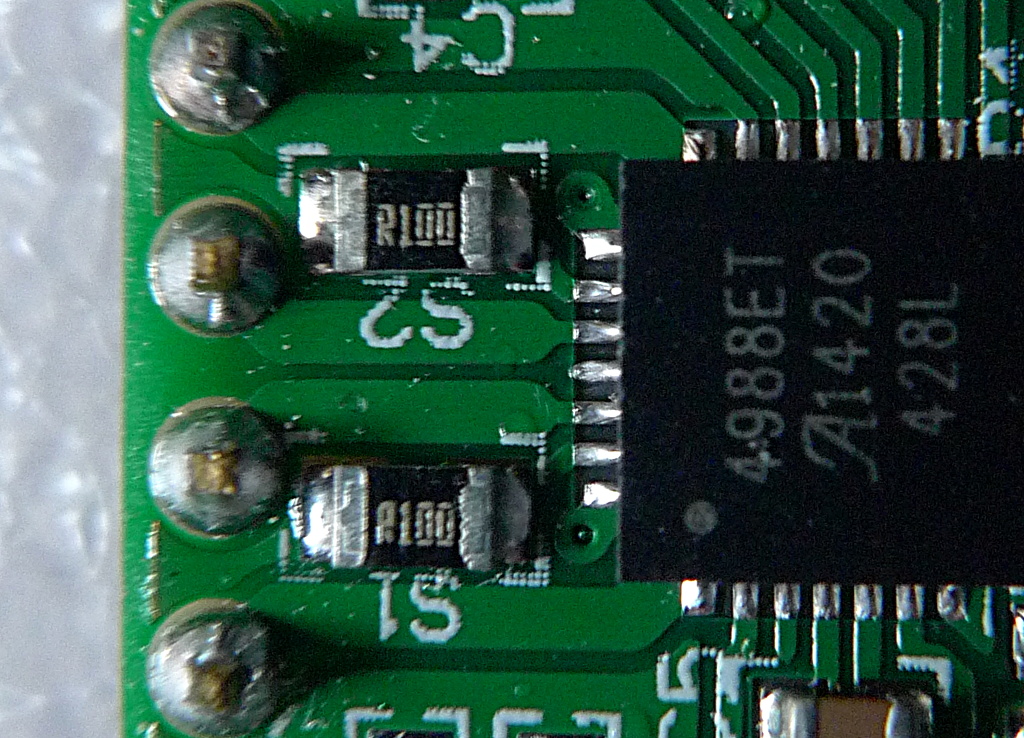
↑reprapのwikiから直リン
抵抗のプリント文字がR100ならば、0.1Ωということになります。
R200ならば0.2Ωですね。R050ならば0.05Ωです。
もし0.05Ωの物であれば説明書通りのVを設定した場合、
許容アンペアの2Aを超えて最悪壊れますね。
計算式は 電流A = 電圧Vref / ( 8 * 抵抗値Rs ) で出すようです。
3Dプリンターでは1Aでも高いという記事を見たことがあります。
本当かは分かりませんが・・。それを踏まえて電圧を決める必要がありそうですね。
========================================
結構デリケートで、ちょっと力を加えるだけで0.1Vくらい簡単に変わります。
私は何回もチェック/調整を繰り返して合わせました。
調整に使うテスタは信用できる物を使いましょう。
私も日本製の信頼できるテスタを使いました。
今日はここまで。結構神経の使う作業でしたね。
次回はヒートベッドの固定編ですね。
ではまた。
完璧なマニュアルさえ有れば、パソコンを自作できるレベルなら
抵抗なくサクっとできる作業ですが、
なに分中華キット、マニュアルを疑って配線する必要があるので
実に神経のすり減る作業です。テスタ必須ですよ。
まずは、前回外した液晶の配線を接続します。


作業中何度か液晶を外す可能性があるので、
ネジ止めせずに填めておくだけにします。
(このあと特にネジ締めのタイミングについて記述しませんが、
完成したら締めるとします。
締める為にはM4四角ナットとM4x8mmで行いますが、
M4四角ナットがレール側面から入らない場合は
M3T型ナットとM3x8mmで止めます。)
さて、配線図ですが同梱してきたマニュアルが下の写真です。
手書きで修正してあったりと、
ネットで事前に調べていた物と少し違っているんですよね。
ファンの配線先とか、エンドストップの挿し位置とか・・・

ウチのKosselでの正解を先に載せてしまいますが、
結果的に手書き訂正が入った同梱マニュアルが正しかったです。

見にくいので、配線色や向き等を考慮して自分で整理した物を作りました。
これで後々配線をバラしても安心。
(どうやら販売元のキットによっていろいろ違うようですね。ネット情報だけが
全てでは無いので自分での検証は大事だと思います。)
さてエンドストップのスイッチを接続します。

挿し位置さえ間違えなければ楽勝です。スイッチなので方向もありません。
基板の青ピンと黒ピンをショートさせるように挿します。
ただし、以下の写真のピンには間違っても挿してはいけません!
写真で示している、ピンクのピンです。

こいつに挿して電源を入れてしまうと
5Vのレギュレータが死にます。煙がでます。燃えます。
なぜ知っているかというと、それは後日書き分けますね。
Rampsによっては色分けされてない物もあるようですが、
それでもピン位置は同じですので良く見比べれば位置がわかります。
ここは細心の注意で作業しましょう。
エンドストップの配線が終わったら、
同じようにオートレベリング用のスイッチ配線も行います。
次はモーターの配線を行います。
モーターの配線は向きがありますが、間違っても逆方向に動くだけなので
少しは気楽です。(Marlinの設定でも逆方向にすることができます)
挿し位置は下の写真の位置になります。

XYZ軸のモーターは、写真と同じ向きで、左から「黒白灰赤」となるように挿します。
Zだけ2列有りますが、私が実験したところ、どっちに挿しても同じように動作しました。
エクストルーダーのモーターは「黒黄白赤」になるように挿します。
次に
・ホットエンドのサーミスタ
・ヒートベッドのサーミスタ
・ホットエンドのヒーター
・ヒートベッド
を接続します。配線色の通りにプラスとマイナスを割り振ります。
両方赤配線のヒーターケーブルは極性は気にしなくてもok
最後に
・ホットエンド用ファン電源
・電源→RAMPS配線
の配線して終わり。プラスとマイナスを気をつければ問題ないのですが、
基板にもGNDと書いているので、しっかり見ると極性間違いは少ないかと思います。
素人さんがこのブログを見ている事も考慮して、
電源系配線の接続方法を書いておきます。
写真で示す位置にマイナスドライバーで左に回すと緩むダイヤルがあります。
同じダイヤルが全部で10カ所有りますが、使うのは8カ所です。

緩めて配線を横から差し込んで右に回して締めます。
ケーブルを軽く引っ張っても抜けない程度の力は必要です。
締めすぎるとネジが舐めたり、土台のネジ山が壊れたりするので
適度の加減で締めて下さい。
これで全部の配線が終わったことになります。
(下の写真は撮影の都合でヒートベッドの接続はしてません。)


流石にこれだけ配線が有るとゴチャゴチャしてますね。
少し整理してみましょうか。

だいぶスッキリしました。
さて、次は、電源を入れてモータードライバの電圧調整に入ります。
付属マニュアルではXYZ軸用モーターでは1.0Vから1.3V
エクストルーダー用モーターは1.24Vから1.3Vと書かれています。

付属マニュアルでは不鮮明でどこをチェックするのかよく分かりませんね。
酷い説明書だと思います。モータードライバを使ったことある人が前提のようです。
私も自信が無かったのでネットで調べてみました。
検索すると鮮明な画像で紹介しているページがいくつかあります。
結局、電圧調整用のダイヤルにテスタを当てるだけで良かったみたいです。

調整電圧は、私の場合ですが全て最小値をとる事に決めました。
つまりXYZ軸用を1V、エクストルーダー用を1.24Vにします。
このダイヤルをセラミックドライバで右に回すと電圧アップ、
左に回すと電圧ダウンです。
========================================
後日追記
某掲示板で上がったトラブルが自分の仕様と合致していたので
モータードライバーについて少し調べてみました。
今回キットに付いてきたモータードライバーはA4988チップの物でした。
モータードライバーとして一般的なのはこのA4988とDRV8825ですが
A4988は抵抗が違う3種類(0.05Ω, 0.1Ω or 0.2Ω)が存在するようです。
抵抗の種類によってはアンペアが変わってくるので
コレを厳密に調べてからVを決めた方が良さそうです。
調べ方としてはA4988チップ側面にある
S1、S2のチップ抵抗を調べれば良さそうです。
↑reprapのwikiから直リン
抵抗のプリント文字がR100ならば、0.1Ωということになります。
R200ならば0.2Ωですね。R050ならば0.05Ωです。
もし0.05Ωの物であれば説明書通りのVを設定した場合、
許容アンペアの2Aを超えて最悪壊れますね。
計算式は 電流A = 電圧Vref / ( 8 * 抵抗値Rs ) で出すようです。
3Dプリンターでは1Aでも高いという記事を見たことがあります。
本当かは分かりませんが・・。それを踏まえて電圧を決める必要がありそうですね。
========================================
結構デリケートで、ちょっと力を加えるだけで0.1Vくらい簡単に変わります。
私は何回もチェック/調整を繰り返して合わせました。
調整に使うテスタは信用できる物を使いましょう。
私も日本製の信頼できるテスタを使いました。

今日はここまで。結構神経の使う作業でしたね。
次回はヒートベッドの固定編ですね。
ではまた。
3D-PRT13)ヒートブロックの配線を行う
2016.04.15
今日は後回しにしていたヒートブロックの配線を行います。
デリケートな配線なので、本体をいろいろ弄くり回している間は
痛める可能性が高いという判断で付けてませんでした。
ですがArduino+rampsへの接続が迫ってきていることもあって、
いよいよ取り付けとなったわけです。
まずサーミスタをヒートブロックの窪みに入れ込むのですが、
写真で見て解るとおり穴が大きいです。
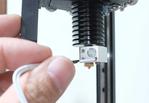
マニュアルではそのまま挿してカプトンテープで留めて終わりのようですが
サーミスタの先端はアルミブロックに触れてこそ正確な温度が分かると思うので、
アルミホイルで隙間を埋めてみました。
※あくまで私が施した手法です。マニュアルにも書かれていないですし、亜流だと思います。
「こういった方法で取り付けた人がいるんだ~」程度にご覧下さい。
真似てトラブルが起きても責任はとれません。
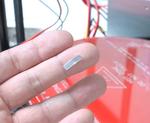
アルミホイルの分量が難しい。いくら穴が大きいと言っても隙間は1mmも無いので多すぎると填まりません。
トライアンドエラーを繰り返し見つけた最適な分量がコレ↓です。
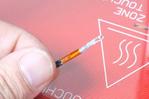
用意した写真は少し見にくいですが、サーミスタの半分にアルミを当てて、
残り半分はむき出しにしています。
こうすることで直接ヒートブロックに触れさせようという作戦です。
むき出し側をヒーター側に向けて差し込みます。
ある程度サーミスタが奥まで行ったら、透かさずヒーターを差し込みます。
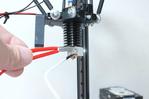
ヒーターはヒートブロックの下面(ノズルの横)のイモネジで外れないように締めます。
ヒーターが固定できたら、サーミスタケーブルが外れないように供にカプトンテープで巻きます。
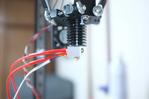
次は、ヒートブロックにネジ込んだアルミホイルが抜けてきたら困るので、
ヒートブロックをカプトンテープで巻いて脱落の危険性を回避します。
抜けてヒートベッド下の基板にでも触れたら大惨事です。
印刷中はヘッドが縦横無尽に振られますからね、このくらいの保険は必要です。
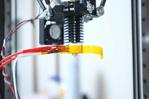
ぐーるぐーる。
実はカプトンテープを巻いている理由は別にあります。
カプトンは熱に強く、絶縁体であり、薬剤の腐食にも強く、基本的に燃えません。
融点も無く、800度以上でないと炭化を始めないので
3Dプリンターの用いる温度ではテープのみで火事を起こすことは困難です。
(実際は260度あたりで切れたり剥がれたり、といったことはあります)
3Dプリンターのヘッドは260度まで温度が上がりますので、
その安全対策としてぴったりというわけです。
その他、ヒートブロックの温度低下を防ぐとか、
ホットエンドが焼損しかけたときに酸素を遮断してるので時間を稼げるとか
フィラメントがもれたときに一時的な受け袋になるとか
微力なんですが、こういった期待ができます。
(上記を求めるときは厚めに隙間無くグルグル巻きにしないと、ほとんど意味がないらしいですが)
前日も書きましたが、このような重要な役割を持っていますので、
どこのメーカーか分からない妖しいテープは使わない方が無難です。
日本のメーカーのしっかりした物を使いましょう。
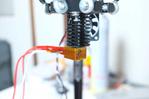
私は少しお淑やかにつけて見ました。ケーブルも誤って焼損しないように3cmくらいまで辿って巻いてあります。
ここら辺は感覚でやっているので、もっといい方法があるかもしれません。
ご指摘くだされば参考にさせていただきます。
ヒーターやサーミスタの配線について、
エフェクターに配線を通す穴が存在します。
マニュアルにも書かれています。
私はあえてこの穴を使用しませんでした。
一度通したのですが、オートレベリングのスイッチがケーブルの干渉により
正確に機能しないのを目撃したからです。
今は写真↓のように下にダランと垂らすようにしています。
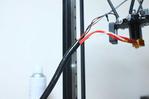
さてそろそろ配線がゴチャゴチャしてきました。
特にエンドストップとエクストルーダー周りの配線が下に垂れてきていて見苦しいですね。
この3Dプリンターは中心線がくぼんでいるアルミフレームを使っています。
こういったフレームを使っているときだけに使える裏技があります。
簡易的ですが、その技で配線をキレイにまとめてしまいましょう。
まずアルミフレームと同じ色のビニールテープを用意して少しの長さでカットします。
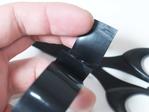
次は糊の付いていない部分を配線に当てて、隙間無くテープを巻きつけます。
手に粘着して巻きにくいですが、指紋がついてもかまいません。
配線にくっついてないので、ビニールテープは自由にスライドさせられますね。
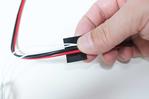
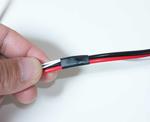
次はちょっと長めに切ります。
そして今度は粘着面を配線側に向けて巻きつけます。
つまりベタベタする部分をビニールテープで包み込む感じです。
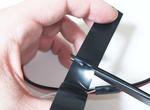
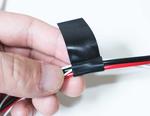
出来上がってみると自由に動くチューブみたいになります。
ここまで見る感じではタイラップでいいじゃん?と思う方がいらっしゃるかもしれません。
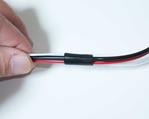
いえ、違うんです。この方法はビニールテープを使っているために柱の形状に合わせてフィットするんです。
写真を見ていただければわかると思うのですが、アルミフレームの溝にキレイに、カチっという触感ではまります。
ビニールでできているのでグリップ力が良く、上下に踊ることもありません。
あえて指先でこじるか、ラジペンで引っ張らないと外れません。
すこし緩いなと思ったらもう少しテープを巻き足してください。微調整が出来るはずです。
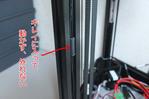
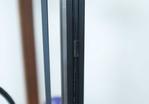
この方法で上から垂れてくる全ての配線をアルミフレームに隠してしまいましょう。
==============================================
話は突然変わります。、
ところで、このバネ↓はいったいどこで使うんでしょうか?
付属してきたのはいいものの、まったく使い道がわからず放置気味でした。
当然マニュアルには書かれていません。
ネットで組み立てサイトを探しても該当する記事は見つけられませんでした。
その中で唯一気になった情報ががあります。
トラブルをこんな風に解決したよ!というものでカーボンロッドの先端をバネで押さえつけてやれば、
ガタツキが減って印刷精度が上がったという話。
使用方法を確定づける物はないのですが、中華製のロッドエンドですし
付属してきたバネの本数(6本)から考えても当たらずとも遠からずだと思います。
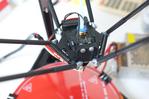
エフェクター側にとりあえず3個付けて見ました。
残りの3個はキャリッジ側に付けるのだと思いますが
どうもアームの動作に干渉する気がするので、今回は見送りです。
後日談
こういったデルタプリンターを見つけました。
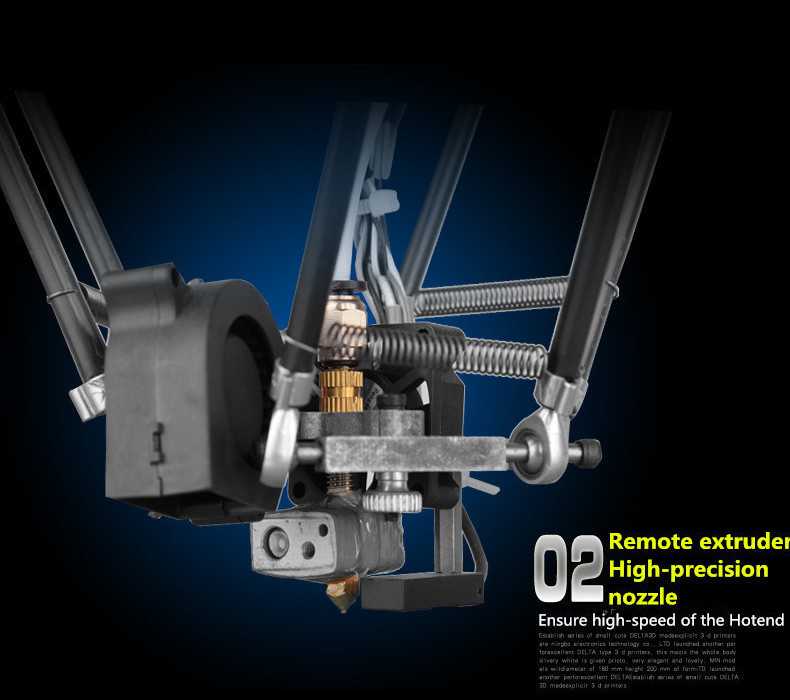
商品サイトはココ
これでバネの使用方法は確定です。予想はあってました。
今日はここまで
それではまた。
デリケートな配線なので、本体をいろいろ弄くり回している間は
痛める可能性が高いという判断で付けてませんでした。
ですがArduino+rampsへの接続が迫ってきていることもあって、
いよいよ取り付けとなったわけです。
まずサーミスタをヒートブロックの窪みに入れ込むのですが、
写真で見て解るとおり穴が大きいです。

マニュアルではそのまま挿してカプトンテープで留めて終わりのようですが
サーミスタの先端はアルミブロックに触れてこそ正確な温度が分かると思うので、
アルミホイルで隙間を埋めてみました。
※あくまで私が施した手法です。マニュアルにも書かれていないですし、亜流だと思います。
「こういった方法で取り付けた人がいるんだ~」程度にご覧下さい。
真似てトラブルが起きても責任はとれません。

アルミホイルの分量が難しい。いくら穴が大きいと言っても隙間は1mmも無いので多すぎると填まりません。
トライアンドエラーを繰り返し見つけた最適な分量がコレ↓です。

用意した写真は少し見にくいですが、サーミスタの半分にアルミを当てて、
残り半分はむき出しにしています。
こうすることで直接ヒートブロックに触れさせようという作戦です。
むき出し側をヒーター側に向けて差し込みます。
ある程度サーミスタが奥まで行ったら、透かさずヒーターを差し込みます。

ヒーターはヒートブロックの下面(ノズルの横)のイモネジで外れないように締めます。
ヒーターが固定できたら、サーミスタケーブルが外れないように供にカプトンテープで巻きます。
次は、ヒートブロックにネジ込んだアルミホイルが抜けてきたら困るので、
ヒートブロックをカプトンテープで巻いて脱落の危険性を回避します。
抜けてヒートベッド下の基板にでも触れたら大惨事です。
印刷中はヘッドが縦横無尽に振られますからね、このくらいの保険は必要です。

ぐーるぐーる。
実はカプトンテープを巻いている理由は別にあります。
カプトンは熱に強く、絶縁体であり、薬剤の腐食にも強く、基本的に燃えません。
融点も無く、800度以上でないと炭化を始めないので
3Dプリンターの用いる温度ではテープのみで火事を起こすことは困難です。
(実際は260度あたりで切れたり剥がれたり、といったことはあります)
3Dプリンターのヘッドは260度まで温度が上がりますので、
その安全対策としてぴったりというわけです。
その他、ヒートブロックの温度低下を防ぐとか、
ホットエンドが焼損しかけたときに酸素を遮断してるので時間を稼げるとか
フィラメントがもれたときに一時的な受け袋になるとか
微力なんですが、こういった期待ができます。
(上記を求めるときは厚めに隙間無くグルグル巻きにしないと、ほとんど意味がないらしいですが)
前日も書きましたが、このような重要な役割を持っていますので、
どこのメーカーか分からない妖しいテープは使わない方が無難です。
日本のメーカーのしっかりした物を使いましょう。

私は少しお淑やかにつけて見ました。ケーブルも誤って焼損しないように3cmくらいまで辿って巻いてあります。
ここら辺は感覚でやっているので、もっといい方法があるかもしれません。
ご指摘くだされば参考にさせていただきます。
ヒーターやサーミスタの配線について、
エフェクターに配線を通す穴が存在します。
マニュアルにも書かれています。

私はあえてこの穴を使用しませんでした。
一度通したのですが、オートレベリングのスイッチがケーブルの干渉により
正確に機能しないのを目撃したからです。
今は写真↓のように下にダランと垂らすようにしています。

さてそろそろ配線がゴチャゴチャしてきました。
特にエンドストップとエクストルーダー周りの配線が下に垂れてきていて見苦しいですね。
この3Dプリンターは中心線がくぼんでいるアルミフレームを使っています。
こういったフレームを使っているときだけに使える裏技があります。
簡易的ですが、その技で配線をキレイにまとめてしまいましょう。
まずアルミフレームと同じ色のビニールテープを用意して少しの長さでカットします。

次は糊の付いていない部分を配線に当てて、隙間無くテープを巻きつけます。
手に粘着して巻きにくいですが、指紋がついてもかまいません。
配線にくっついてないので、ビニールテープは自由にスライドさせられますね。


次はちょっと長めに切ります。
そして今度は粘着面を配線側に向けて巻きつけます。
つまりベタベタする部分をビニールテープで包み込む感じです。


出来上がってみると自由に動くチューブみたいになります。
ここまで見る感じではタイラップでいいじゃん?と思う方がいらっしゃるかもしれません。

いえ、違うんです。この方法はビニールテープを使っているために柱の形状に合わせてフィットするんです。
写真を見ていただければわかると思うのですが、アルミフレームの溝にキレイに、カチっという触感ではまります。
ビニールでできているのでグリップ力が良く、上下に踊ることもありません。
あえて指先でこじるか、ラジペンで引っ張らないと外れません。
すこし緩いなと思ったらもう少しテープを巻き足してください。微調整が出来るはずです。


この方法で上から垂れてくる全ての配線をアルミフレームに隠してしまいましょう。
==============================================
話は突然変わります。、
ところで、このバネ↓はいったいどこで使うんでしょうか?
付属してきたのはいいものの、まったく使い道がわからず放置気味でした。

当然マニュアルには書かれていません。
ネットで組み立てサイトを探しても該当する記事は見つけられませんでした。
その中で唯一気になった情報ががあります。
トラブルをこんな風に解決したよ!というものでカーボンロッドの先端をバネで押さえつけてやれば、
ガタツキが減って印刷精度が上がったという話。
使用方法を確定づける物はないのですが、中華製のロッドエンドですし
付属してきたバネの本数(6本)から考えても当たらずとも遠からずだと思います。

エフェクター側にとりあえず3個付けて見ました。
残りの3個はキャリッジ側に付けるのだと思いますが
どうもアームの動作に干渉する気がするので、今回は見送りです。
後日談
こういったデルタプリンターを見つけました。
商品サイトはココ
これでバネの使用方法は確定です。予想はあってました。
今日はここまで
それではまた。